 中文
-
 中文
-
English

新闻资讯
News information
新闻资讯
News information
高速贴标机为什么贴不准、跑不快?从出标同步到色标捕捉的伺服解决路径
2026-10-30 00:00:00
浏览:
“
拆解高速贴标机五个运动轴的精度责任,分析累积漂移、高速抖动、换规格重调三类问题,说明伺服探针(位置锁存)与电子齿轮同步的实现路径。
”
一句话结论:贴标机提速卡住,八成不是机械精度不够,而是出标轴与产品输送轴的同步方式和色标信号的捕捉时机出了问题。把这两条打通,同一条机械线体通常能提速 30% 以上,精度稳定在 ±0.5 mm 以内。
一、先拆清楚:一台贴标机有哪几个运动轴,精度归谁
不分清责任,调机就是盲调。典型不干胶贴标机(圆瓶/平面/星轮回转式)的核心运动轴有五个:
| 运动轴 | 作用 | 对精度的影响 |
|---|---|---|
| 出标牵引轴 | 按节拍拉出标签,控制出标线速度 | 决定贴标位置准确度的主因 |
| 送卷/收卷轴 | 放料与废料回收,维持标签张力 | 张力不稳会引发累积漂移 |
| 产品输送轴 | 输送带或分瓶螺杆,运送待贴产品 | 决定产品间距与同步基准 |
| 压标/抚标机构 | 把标签压实到产品表面 | 影响贴合平整度与气泡 |
| 回转/翻转机构(星轮式) | 带动瓶体旋转或换向 | 影响圆周贴标的接缝对齐 |
精度责任划分:贴标位置偏差,先查出标轴与输送轴的同步;偏移随产量累积增大,查张力;标签贴歪但不偏移,查压标机构与产品定位。
二、三个高频问题的成因拆解
2.1 越贴越偏:累积漂移
现象:开机前几十瓶正常,跑一两百瓶后偏移逐渐增大,停机复位又恢复正常。
根因:出标轴按“指令长度”出标,但实际出标长度受牵引辊打滑和标签张力变化影响。标签卷从满卷跑到小卷,卷径变化导致张力变化,牵引辊与标签之间的摩擦状态随之改变,每一张的微小误差被累积放大。
解决路径:
- 加装张力检测或采用闭环张力控制,让放卷张力恒定;
- 牵引辊表面材质与压紧力要匹配标签材质(纸质与薄膜差异很大);
- 用色标信号做每张校正,而不是靠“跑够长度就停”——这是从根本消除累积误差的方式。
2.2 高速抖动、标签起皱
现象:低速正常,速度提上去后标签出标抖动、起皱甚至被拉断。
根因有三个层次:
- 机械共振:出标机构在某段速度下与激励频率接近,振幅放大;
- 增益不足:跟随误差随速度上升而增大,出标位置滞后于指令;
- 加减速曲线过陡:梯形加减速在起停瞬间产生冲击,S 曲线或速度前瞻能显著改善。
解决路径:先用陷波滤波器压掉共振点,再提高位置环增益压缩跟随误差,最后优化加减速曲线。顺序不能反——先提增益会把共振激得更厉害。
2.3 换规格就要重调:调试时间吃掉利润
现象:换一种标签(长度、材质变化)或换一种瓶型,工程师要重新算电子齿轮比、重调增益,停机半小时以上。
根因:负载惯量随夹具与标签卷径变化,控制系统需要重新匹配。
解决路径:
- 把常用规格做成参数配方,切换时一键调用,而不是手工重算;
- 选用具备免调整功能的驱动器——当负载转动惯量变化不超过 20 倍时仍可无振动驱动,覆盖绝大多数换规格场景;
- 配合单参数调谐或自动调谐,把“重调”压缩到分钟级。
三、色标捕捉:为什么硬件锁存比软件判断准
贴标精度的关键动作是:在标签色标经过传感器的瞬间,记下当前的实际位置,然后据此计算补偿量。
这个“记下位置”的动作,有两种实现方式,精度差一个数量级。
3.1 软件方式(普通 DI 中断)
色标传感器输出信号接到驱动器或控制器的普通数字输入,由软件中断读取当前位置。
问题在于时间不确定性:信号从传感器到输入口有传输延迟,软件中断还要排队等待当前任务周期结束,累计延迟通常在几百微秒到几毫秒。以 1000 瓶/分钟、瓶间距 60 mm 计算,产品移动速度约 1 m/s,1 ms 延迟就是 1 mm 的定位误差——已经超出贴标精度要求。
3.2 硬件方式(伺服探针 / 位置锁存)
伺服探针(Probe)功能用硬件电路在信号到来瞬间直接锁存编码器计数值,不经过软件排队,响应时间在微秒级,且不受控制周期影响。
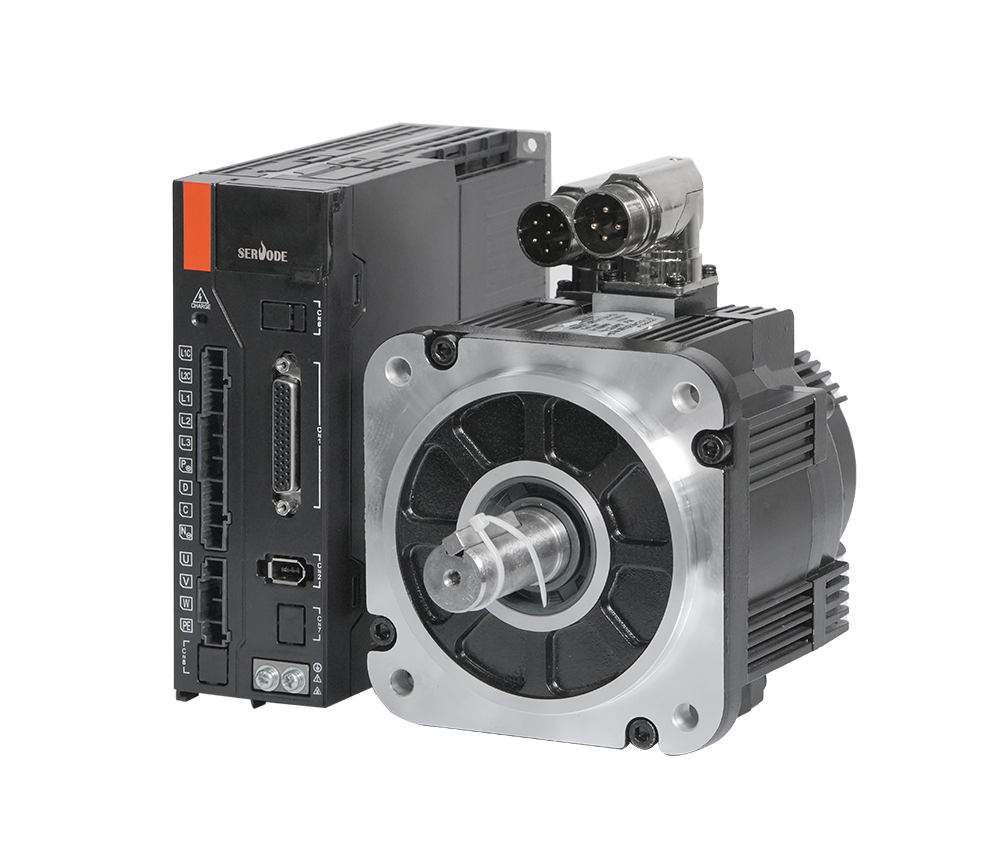
赛孚德伺服驱动器支持伺服探针功能,正是针对这类高速位置捕捉场景:色标一到,位置立刻被记录,无论当时 CPU 在忙什么。对高速贴标、飞剪、飞拍、凸轮同步这类“错过就废”的工况,这是精度能否成立的前提。
实测建议:把探针锁存的位置与视觉/光电检测结果对比,若偏差稳定(不是随机跳动),说明机械与同步没问题,只是补偿参数待整定;若偏差随机跳动,问题在信号质量或干扰。
四、同步控制:出标与产品怎么“咬合”
贴标动作的本质是两个独立运动的相位对齐。
4.1 电子齿轮(同步比)
产品输送轴作为主轴,出标轴作为从轴,通过电子齿轮建立固定比例关系:产品走 60 mm,出标就走一张标签的长度 L,比例即 L/60。
换标签长度只需改比例,不用改机械。这是伺服方案相比“机械齿轮箱+变频”最直接的优势——规格切换从改硬件变成改参数。
4.2 相位补偿
同步比解决“速度一致”,但起始相位仍需对齐。做法是:以产品上的检测信号(或分瓶螺杆零点)为基准,让出标动作在固定的相位启动。
一旦发现“整体偏移一个固定值”,调相位补偿;发现“越跑越偏”,回查第二章的张力与打滑。
4.3 速度前瞻与平滑
在提速时,控制器提前读取后续位置指令,自动计算减速点并做加减速平滑处理,避免高速运行在拐点处产生轨迹偏差。这对星轮回转式贴标(产品沿圆弧运动)尤其重要。
五、一套可参考的方案配置
| 部位 | 配置建议 | 关注参数 |
|---|---|---|
| 出标牵引轴 | 伺服系统(驱动器 + 高性能伺服电机) | 3 倍过载、响应带宽、探针功能 |
| 送卷/收卷轴 | 伺服(转矩模式)或变频 | 张力稳定性、低速转矩 |
| 产品输送轴 | 变频器 + 异步电机,或伺服 | 速度稳定性、多段速切换 |
| 主控 | 运动控制器 + IO 模块 | 多轴同步、电子齿轮/凸轮、探针输入 |
| 反馈 | 17 位或 23 位绝对值编码器 | 断电位置记忆、分辨率 |
选型三个提醒:
- 出标轴是精度瓶颈,不要在这一轴省成本;
- 若设备需要断电后保持位置(避免每次开机回零),选多圈绝对值编码器;
- 多轴联动的机型优先考虑总线架构,减少布线并支持在线诊断。
六、常见问题(FAQ)
Q1:贴标精度 ±0.5 mm 是怎么做到的?
三个条件同时成立:出标轴跟随误差足够小(高响应驱动器+合理增益)、色标位置被硬件准确锁存(探针功能)、张力稳定无累积漂移(闭环张力或每张校正)。缺任何一条,精度都会掉到毫米级。
Q2:为什么低速贴得准,一加速就偏?
典型的跟随误差问题。速度越高,出标轴追上指令所需的加速度越大,若增益与过载能力不足,实际位置会持续滞后。解决方向是提高响应带宽、优化加减速曲线,必要时核算电机转矩余量。
Q3:换标签规格必须重新调参数吗?
同步比需要改(标签长度变了),但增益不一定需要重调。具备免调整功能的驱动器在负载惯量变化 20 倍以内可无振动运行,配合参数配方功能,换规格可以做到分钟级切换。
Q4:色标传感器经常误触发怎么办?
先排除干扰(信号线与动力线分开走线、屏蔽层单端接地),再确认传感器响应频率是否匹配最高出标速度,最后检查标签色标对比度与传感器光斑大小是否匹配。误触发一次就是一张废标,高速机上损失被放大得很快。
Q5:老设备用变频+机械齿轮箱,能改成伺服吗?
可以,且是常见的改造方向。保留机械主体,把出标轴换成伺服系统,加装色标输入与编码器反馈,同步关系由机械齿轮改为电子齿轮。改造后换规格不再需要换齿轮,精度与节拍同步提升。
结语
贴标机提速的瓶颈,从来不在机械本体,而在三个地方:出标与输送的相位对齐、色标信号的捕捉精度、换规格时的调试成本。
这三件事,恰好是伺服系统最擅长的三件事。
广州赛孚德电气有限公司(SEVODE)|广州市黄埔区知识城|国家高新技术企业
交流伺服产品已应用于高速贴标机、平面贴标机、高速套标机、星轮贴标机等多种包装设备,支持伺服探针等高速位置捕捉功能。
作者:
广州赛孚德电气有限公司









文章推荐